机器人触觉这部分现在到底咋样啊?求教,谢谢

zy68 2026-10-26 19:00 1
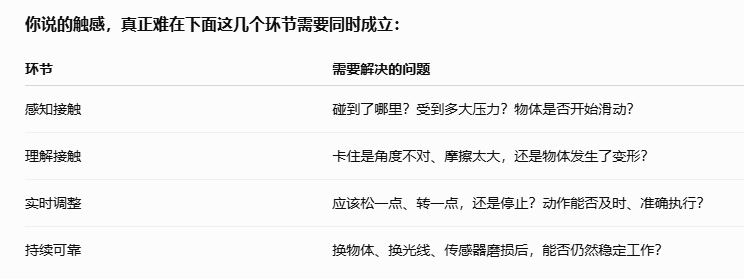


就类似上面的问题,我看过很多手的视频什么的,没看到哪个做的好,或者有做的好的预期,但可能是见识太狭窄了^-^,请教请教

可能接触不到前沿的这些,现在脑补也想象不到怎么能解决这些问题,特别请教一下,谢谢佬友

最新回复 (8)
  • Jerry Hou 10-26 19:01
    1楼

    现在这些问题还没法通过AI演算实时解决吧,只能说尚待攻克?

  • zy68 楼主 10-26 19:01
    2楼

    我看到一篇文章,中间很多说法,结论就是 现在的技术还不足以解决这些问题,看起来挺有道理^-^

  • Jerry Hou 10-26 19:06
    3楼

    我之前看过一个up主的关于宇树的视频也提到了类似的观点

  • zy68 楼主 10-26 19:13
    4楼

    一个朋友说喂的数据足够多就能解决,但我感觉现在理解的这类数据,脑补一下好像不能解决这个问题,比如瓶子稍微被水淋了一下,外壁光滑度变了,水里不小心加了其他东西,重量变了,等等,这类日常不好量化的东西,我感觉现在的数据解决不了把

  • Van 10-26 19:17
    5楼

    我觉得主要是现在的触觉路线还没收敛,加之这部分目前的数据也不够多,同时硬件的受限也反过来制约了算法的发展

  • zhilun hu 10-26 19:17
    6楼

    其实,现在的触觉,基本上没啥用,加触觉和去掉触觉没啥变化,除非是特定的任务,只是说加了触觉整个故事好讲一点

  • zy68 楼主 10-26 20:05
    7楼

    就是没起到作用 是吧 谢谢分享哈

  • zy68 楼主 10-26 20:06
    8楼

    好像是的 不知道后面的路会怎么走啊

* 帖子来源Linux.do
返回